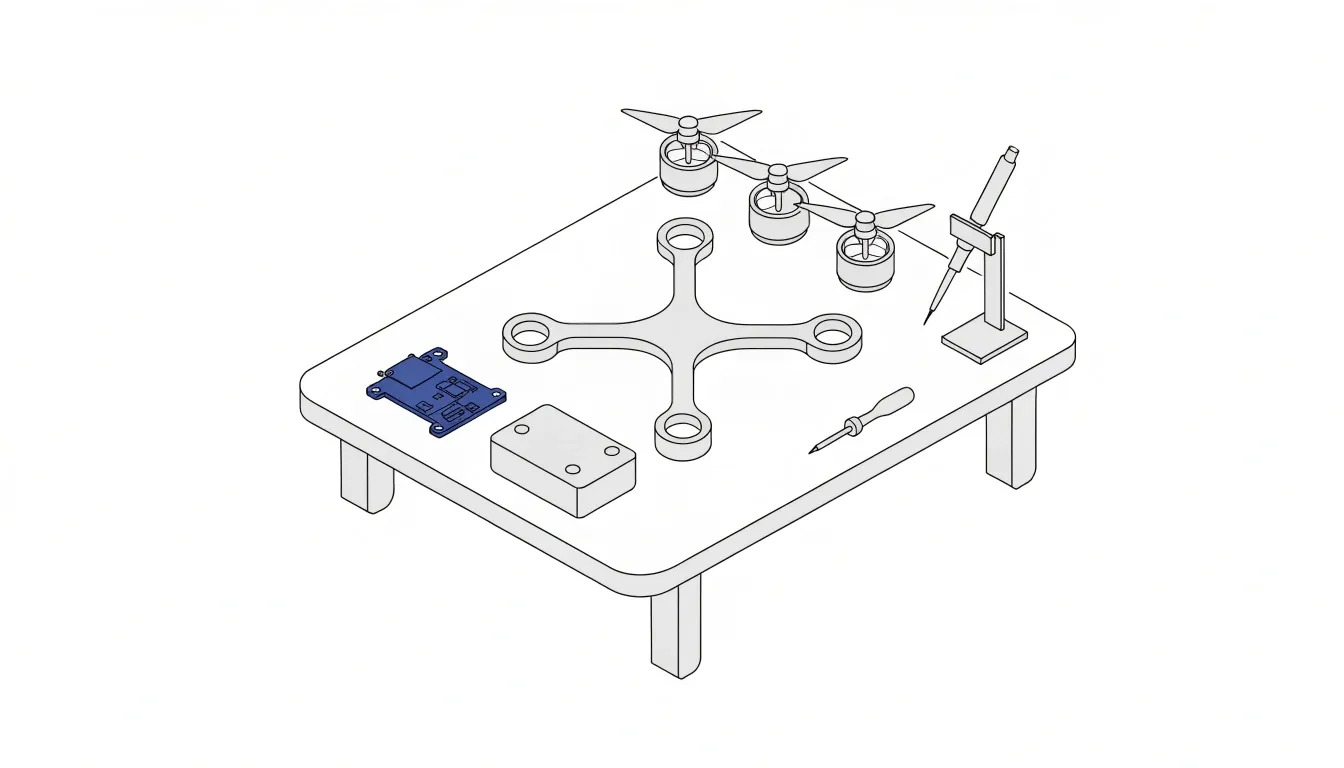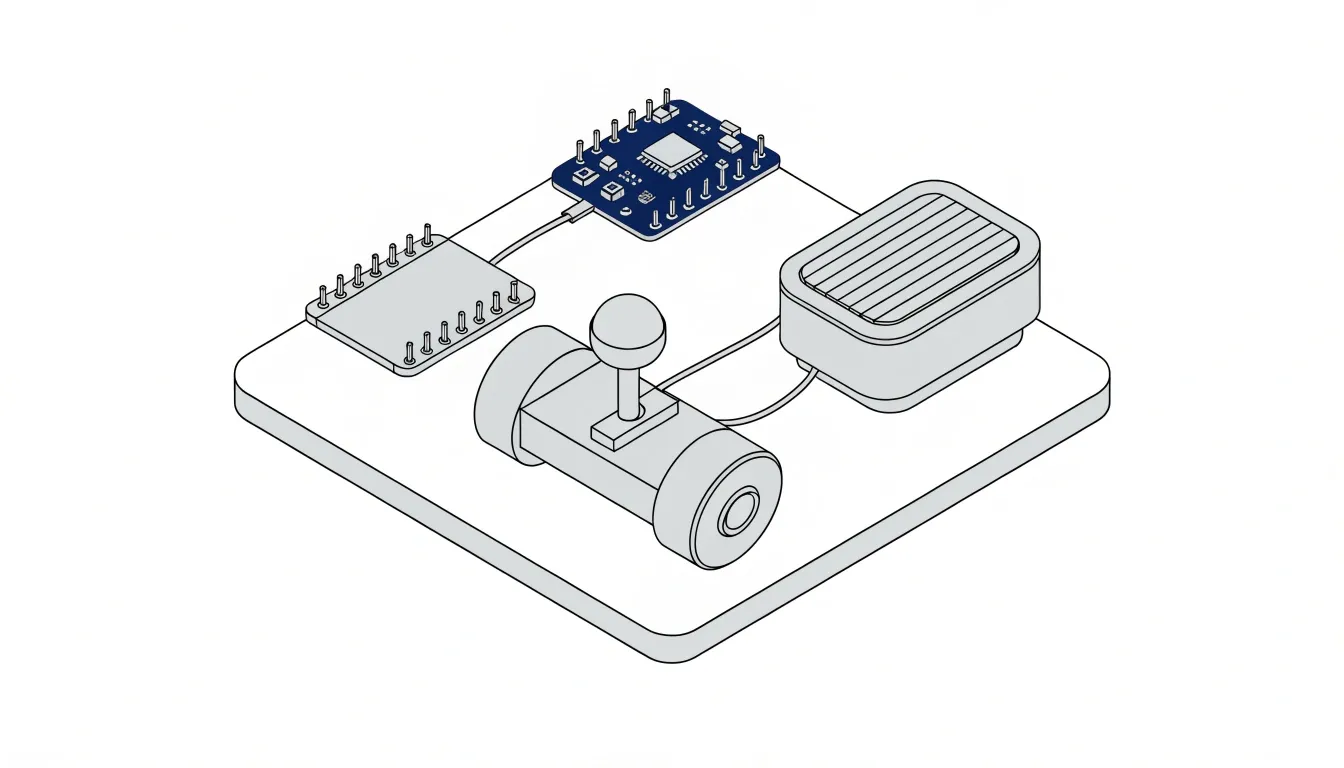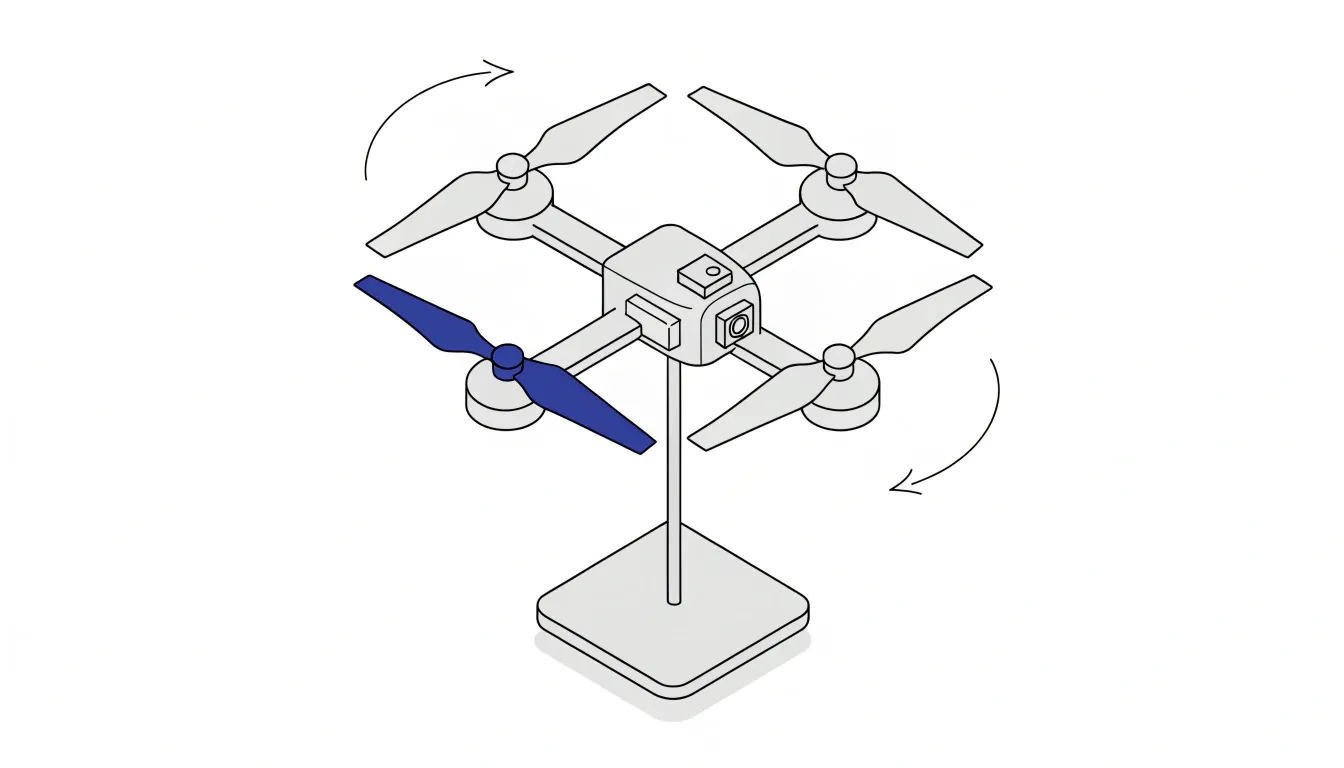
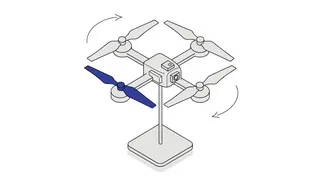
- Квадрокоптер — беспилотный летательный аппарат с четырьмя несущими винтами, которыми управляет электроника.
- Подъём создают винты: они отбрасывают воздух вниз, а аппарат получает силу вверх (третий закон Ньютона).
- Винты вращаются парами в разные стороны, чтобы вращающие моменты гасили друг друга.
- Наклон и поворот — это изменение скорости разных винтов; три оси называют крен, тангаж и рыскание.
Содержание9 разделов ▾
Квадрокоптер — это беспилотный летательный аппарат с четырьмя несущими винтами, которым управляет электроника, меняя скорость вращения каждого из них. Статья для тех, кто хочет понять, как такая конструкция держится в воздухе, почему она наклоняется и поворачивает и что внутри.
Опираемся на документацию автопилотов PX4 и ArduPilot, на материалы NASA о законах Ньютона и осях вращения и на текст постановления Правительства РФ об учёте беспилотников. Данные на октябрь 2026 года. Говорим об устройстве и гражданском применении.
Что такое квадрокоптер
Квадрокоптер — разновидность мультикоптера, то есть аппарата с несколькими несущими винтами. В документации PX4 такие аппараты названы самыми популярными летающими машинами. Их легко собрать, они умеют зависать на месте и взлетать вертикально. Плата за это — более короткий и медленный полёт, чем у самолётного типа. Если хочется разобраться на практике, есть инструкция, как собрать дрон из готовых компонентов.
Среди мультикоптеров, по перечню PX4, есть трёх-, четырёх-, шести- и двенадцативинтовые схемы, а у квадрокоптера винты могут стоять по схеме «плюс» или «икс». Управляет всем автопилот: например, ArduPilot Copter описан как открытый автопилот для мультикоптеров с режимами от полностью ручного до полностью автономного.
Из чего состоит квадрокоптер
| Часть | Для чего |
|---|---|
| Рама | Каркас с четырьмя лучами для моторов и остальных узлов |
| Четыре мотора с винтами | Создают тягу, каждый вращает свой винт |
| Регуляторы скорости (ESC) | Преобразуют команду контроллера в мощность на моторе |
| Полётный контроллер с датчиками | Читает показания датчиков и вычисляет, как менять обороты моторов |
| Аккумулятор | Питает моторы и электронику |
| Приёмник и радиоканал | Принимают команды пилота с пульта |
| Камера на подвесе | Нагрузка, если аппарат нужен для съёмки |
По документации PX4, минимальный набор датчиков — гироскоп, акселерометр, магнитометр (компас) и барометр; для автоматических режимов нужен ещё спутниковый приёмник GNSS.
Как квадрокоптер летает
Винт при вращении отбрасывает воздух вниз. По третьему закону Ньютона воздух толкает винт, а с ним весь аппарат, вверх. Когда суммарная сила вверх равна весу, аппарат зависает. Увеличьте обороты всех винтов — он поднимется, уменьшите — снизится.
Почему винты вращаются в разные стороны? Каждый винт, вращаясь, действует на воздух, и воздух отвечает такой же по величине силой в обратную сторону. Поэтому корпус стремится закрутиться в сторону, противоположную вращению винта. У квадрокоптера два винта вращаются по часовой стрелке и два против. Их реактивные моменты вычитаются и сходят к нулю. В документации ArduPilot к порядку подключения моторов нарисованы схемы направления вращения (CW и CCW). Там же сказано: если передние моторы вращаются не в противоположные стороны, крен и тангаж вызывают нежелательное рыскание. Запас управления поворотом при этом уменьшается.
Как он наклоняется и поворачивает
Оси вращения те же, что у самолёта. NASA определяет их так. Рыскание — движение носа из стороны в сторону. Тангаж — движение носа вверх или вниз. Крен — подъём и опускание концов крыльев. У квадрокоптера «крыльев» нет, поэтому крен — наклон вправо или влево.
| Ось | Что происходит | Какие винты быстрее |
|---|---|---|
| Тангаж | Нос наклоняется вниз — аппарат летит вперёд | Задняя пара быстрее передней |
| Крен | Аппарат наклоняется вбок — смещается в сторону | Пара с противоположной стороны быстрее |
| Рыскание | Нос поворачивается влево или вправо | Пара, вращающаяся в одну сторону, быстрее пары, вращающейся в другую |
Сам по себе квадрокоптер неустойчив: стоит случайно изменить обороты, и он уже кренится. Поэтому контроллер много раз в секунду сравнивает положение по датчикам с нужным и подправляет обороты.
Чем квадрокоптер отличается от дрона и БПЛА
| Термин | Что включает |
|---|---|
| Дрон | Любой беспилотный аппарат: воздушный, наземный, водный |
| БПЛА | Любой беспилотный летательный аппарат |
| Мультикоптер | БПЛА с несколькими несущими винтами |
| Квадрокоптер | Мультикоптер с четырьмя винтами |
Подробнее о видах, составе и правилах — в статье «Что такое БПЛА: виды, устройство и принцип работы».
Для чего применяют
Гражданские задачи, которые называет документация PX4: аэрофотосъёмка и видеосъёмка, перевозка груза, гонки, поиск и обследование местности. Также квадрокоптеры используют для картографирования, осмотра сооружений и сельского хозяйства. Для квадрокоптера с камерой главный плюс — возможность зависнуть и снять объект с нужной точки.
Условия и ограничения
- Версия
- Октябрь 2026 — данные приведены на дату написания.
- Масса
- Учёт в России — по постановлению № 658 учитываются беспилотные гражданские воздушные суда с максимальной взлётной массой от 0,15 до 30 кг; постановление действует до 1 марта 2028 г.
- Документ
- Сводка, не закон — приведён общий факт; подробности и порядок — по официальному тексту.
- Местность
- Запретные зоны — правила полётов и ограничения воздушного пространства смотрите в действующих официальных документах.
- Модель
- Четыре винта — статья описывает типичную схему; конкретные аппараты различаются компоновкой и составом.
Частые ошибки
- Путают квадрокоптер и дрон: первый — частный случай второго.
- Считают, что все четыре винта вращаются в одну сторону.
- Ждут, что в ветер аппарат будет висеть ровно: чтобы удержать позицию, контроллеру приходится наклонять его.
- Не смотрят на правила учёта до покупки.
- Принимают спутниковую навигацию за гарантию и не следят за зарядом.
Короткий вывод
Квадрокоптер летает за счёт четырёх винтов, скорость которых электроника меняет много раз в секунду. Пары винтов вращаются в разные стороны и гасят реактивный момент, а наклон и поворот получаются из разницы оборотов. Если вы выбираете аппарат, начните с задачи и массы, а затем откройте действующие правила по официальным документам.