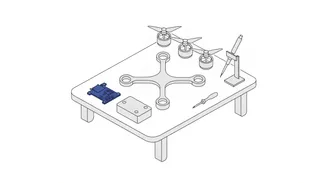
- Квадрокоптер собирают из рамы, моторов, регуляторов, полётного контроллера, батареи, приёмника и, для FPV, камеры с передатчиком.
- Главное правило — совместимость: напряжение, ток, размеры винтов и интерфейсы подбирают по описаниям комплектующих.
- Моторы проверяют и настраивают без пропеллеров; без проверок питания и failsafe не взлетают.
- Самодельный аппарат массой от 0,15 до 30 кг ставят на государственный учёт до начала использования.
Содержание9 разделов ▾
- Что нужно знать до начала
- Из чего собирают
- Как подобрать совместимые компоненты
- Порядок сборки
- Шаг 1. Подготовьте рабочее место и раму
- Шаг 2. Установите моторы
- Шаг 3. Установите регуляторы и плату
- Шаг 4. Пропаяйте силовые провода и сигнальные провода
- Шаг 5. Подключите приёмник, камеру и видеопередатчик
- Шаг 6. Подключитесь к плате и сохраните настройки
- Шаг 7. Прошивка
- Шаг 8. Настройте приёмник и режимы
- Шаг 9. Проверьте моторы без пропеллеров
- Шаг 10. Failsafe и проверки на столе
- Шаг 11. Первый запуск
- Прежде чем взлететь: правила в России
- Что делать, если не получается
- Условия и ограничения
- Частые ошибки
- Короткий вывод
Чтобы собрать квадрокоптер, нужно подобрать совместимые раму, моторы, регуляторы, полётный контроллер, аккумулятор, приёмник и, для FPV, камеру с видеопередатчиком, затем собрать их по порядку и настроить прошивку. Статья для тех, кто знает устройство квадрокоптера и готов паять или учиться этому. Вы получите таблицу совместимости, шаги с проверками после каждого и порядок настройки в Betaflight.
Рамка статьи: гражданский аппарат. Мы не описываем переделку, навесное оборудование и вооружение. Порядок настройки взят из документации Betaflight, правила учёта — из постановления Правительства № 658. Данные на октябрь 2026 года. Магазинов, марок и цен здесь нет.
Что нужно знать до начала
Перед первой сборкой пригодятся несколько навыков и инструментов. Устройство квадрокоптера и принцип полёта объясняет статья «Квадрокоптер», особенности FPV-системы — статья «FPV-дроны».
| Навык или инструмент | Зачем нужен |
|---|---|
| Пайка | Подключение проводов к плате и регуляторам |
| Мультиметр | Проверка напряжения и отсутствия короткого замыкания |
| Набор отвёрток и шестигранников | Крепление рамы, моторов, платы |
| Компьютер с USB | Настройка контроллера в приложении Betaflight |
| Тренировка на скрапе | Betaflight советует отработать пайку на ненужных деталях, прежде чем паять плату |
Из чего собирают
| Компонент | Что определяет | С чем согласовать |
|---|---|---|
| Рама | Размер, максимальный размер винтов, место для плат | Винты, моторы, размер платы |
| Моторы | Тягу и расход тока | Винты, регуляторы, батарея |
| Винты | Тягу и шум | Рама, моторы |
| Регуляторы (ESC) | Максимальный ток и напряжение на моторы | Моторы, батарея, протокол контроллера |
| Полётный контроллер | Интерфейсы, датчики, число выходов | Регуляторы, приёмник, VTX |
| Приёмник | Протокол связи с пультом | Пульт, контроллер |
| Камера и VTX | Тип видеосистемы (аналог или цифра), питание | Очки, контроллер, регулятор напряжения |
| Аккумулятор | Напряжение, ёмкость, максимальный ток | Регуляторы, моторы, VTX |
Как подобрать совместимые компоненты
Правила простые, но их нужно проверить до покупки.
- Напряжение батареи должно входить в допустимый диапазон регуляторов, моторов и платы питания. Диапазон указан в описании каждой детали.
- Ток регуляторов должен быть не меньше максимального тока мотора, а батарея должна выдавать суммарный ток всех моторов. Значения берите из описаний производителей.
- Размер винтов не должен превышать допустимого для рамы. Если винт больше, он будет задевать раму.
- Интерфейсы платы должны подходить к устройствам: у приёмника — свой протокол, у регуляторов — свой. Betaflight рекомендует цифровой протокол DShot: он не требует калибровки.
- Регулятор напряжения платы должен быть рассчитан на подключённые устройства. Betaflight предупреждает: перегруженный регулятор может привести к сбоям или выходу электроники из строя.
Пример проверки на бумаге. Цифры условные, они нужны только для расчёта.
| Параметр | Условное значение | Вывод |
|---|---|---|
| Максимальный ток одного мотора | 20 А | — |
| Моторов | 4 | Суммарный ток 80 А |
| Ток регулятора | 30 А на мотор | Запас есть: 30 А больше 20 А |
| Допустимый ток батареи | 100 А | Запас есть: 100 А больше 80 А |
Если любая строка не сходится, меняйте деталь до покупки. Реальные значения берите из описаний выбранных моделей.
Порядок сборки
Работайте поэтапно и после каждого шага проводите проверку.
Шаг 1. Подготовьте рабочее место и раму
Разложите детали, проверьте комплектность. Соберите раму по инструкции производителя. Точка контроля: рама собрана без люфтов, ничего не задевает.
Шаг 2. Установите моторы
Закрепите моторы на лучах рамы. Точка контроля: каждый мотор вращается рукой без заеданий, провода не мешают вращению.
Шаг 3. Установите регуляторы и плату
Закрепите регуляторы и полётный контроллер. Betaflight предупреждает: пока плата не закреплена, ей легко повредить акселерометр ударом, поэтому обращайтесь с ней аккуратно. Точка контроля: плата закреплена по меткам ориентации на раме.
Шаг 4. Пропаяйте силовые провода и сигнальные провода
Betaflight рекомендует продумать заранее, какие контакты вам нужны: приёмник, число выходов для регуляторов, мониторинг батареи, зуммер, GPS. Припаивайте только нужное. Точка контроля: мультиметром проверьте, что между «плюсом» и «минусом» питания нет короткого замыкания. Только после этого подключайте батарею.
Шаг 5. Подключите приёмник, камеру и видеопередатчик
Подключите приёмник к выбранному порту платы (UART), камеру и VTX — согласно схеме платы. Точка контроля: на столе, без винтов, подайте питание и убедитесь, что ничего не греется и не пахнет гарью; при любом подозрении сразу отключите батарею.
Шаг 6. Подключитесь к плате и сохраните настройки
Установите приложение Betaflight, подключите плату по USB и выберите порт. Документация предупреждает: подключайте кабель только к полётному контроллеру, не соединяйте приложение с цифровой видеосистемой и пультом, и берите кабель, который умеет передавать данные, а не только заряжать. Для некоторых плат нужны драйверы. На вкладке Setup подвигайте плату: трёхмерная модель в приложении должна двигаться так же. Затем в консоли выполните команду diff all или dump и сохраните вывод: это резервная копия настроек.
Шаг 7. Прошивка
Для готовой платы Betaflight советует сначала подключиться и осмотреть настройки: производитель мог настроить её заранее, и прошивка сотрёт эти настройки. Если прошивка нужна, используйте вкладку Firmware Flasher: выберите свою плату и версию, нажмите загрузку и затем прошивку.
Шаг 8. Настройте приёмник и режимы
На вкладке Ports включите Serial RX на порту приёмника, на вкладке Receiver выберите протокол приёмника. Пошевелите стики пульта: значения каналов должны меняться. На вкладке Modes назначьте переключатель на режим ARM: без него моторы не запустятся. Betaflight по умолчанию использует режим Acro, а режим ANGLE рекомендует начинающим как самовыравнивающий.
Шаг 9. Проверьте моторы без пропеллеров
На вкладке Motors выберите протокол регуляторов (для большинства современных это DShot300 или DShot600). Betaflight требует: перед проверкой моторов снимите пропеллеры. Подключите батарею, отметьте флажок подтверждения и медленно поднимайте ползунок. Все моторы должны плавно вращаться в нужную сторону. Если направление неверное, измените его в настройках направления вращения. Если номера моторов не совпадают со схемой, перенастройте их.
Шаг 10. Failsafe и проверки на столе
Документация Betaflight называет обязательные проверки перед полётом. Без пропеллеров проверьте, что failsafe срабатывает так, как настроено. Проверьте реакцию на стики: аппарат должен реагировать в правильную сторону. Если одна из проверок не прошла, летать нельзя: вернитесь к настройкам, проверьте перевёрнутые каналы и ориентацию платы.
Шаг 11. Первый запуск
Только после всех проверок: установите пропеллеры, выберите безопасное место вдали от людей и сделайте короткий тест зависания. Если что-то работает не так, вернитесь к настройкам.
Прежде чем взлететь: правила в России
Согласно постановлению Правительства № 658, государственный учёт касается беспилотных гражданских воздушных судов с максимальной взлётной массой от 0,15 до 30 килограммов, ввезённых в Россию или произведённых в ней. Пункт 12 Правил говорит, что при самостоятельном изготовлении воздушного судна заявление о постановке на учёт подают до начала его использования для полётов. Заявление отправляют в Росавиацию, с фотографией аппарата и сведениями о нём: типом, серийным номером (при наличии), числом и видом двигателей.
Что делать, если не получается
| Симптом | Возможная причина | Что проверить |
|---|---|---|
| Плата не появляется в приложении | Кабель без передачи данных, нет драйверов | Другой USB-кабель, драйверы платы |
| Стики не двигают каналы | Не включён Serial RX или неверный протокол | Вкладки Ports и Receiver |
| Мотор вращается не в ту сторону | Направление по умолчанию отличается | Настройки направления вращения моторов |
| Моторы не запускаются | Не назначен режим ARM | Вкладка Modes |
| Плата или регулятор греются | Короткое замыкание, перегрузка | Отключите батарею, проверьте пайку мультиметром |
Условия и ограничения
- Версия
- Betaflight, октябрь 2026 — интерфейс приложения и названия вкладок меняются; ориентируйтесь на актуальную документацию.
- Применение
- Только гражданский дрон — переделка, навесное оборудование и вооружение вне статьи.
- Правила
- Сверяйте с текстами — учёт, воздушное пространство и радиочастоты регулируются официальными документами.
- Безопасность
- Не заменяет инструкции — читайте руководства производителей комплектующих и аккумуляторов.
- Покупка
- Магазинов и цен нет — значения в расчёте условные.
Частые ошибки
- Покупают детали, не сверив напряжение, ток и размеры.
- Подают питание, не проверив мультиметром, нет ли короткого замыкания.
- Проверяют моторы с установленными пропеллерами.
- Прошивают плату, не прочитав настройки производителя и не сохранив резервную копию.
- Не настраивают failsafe и не проверяют его на столе.
- Не назначают режим ARM и ищут неисправность в моторах.
- Забывают про учёт самодельного аппарата или правила полётов.
Короткий вывод
Сборка дрона — это подбор совместимых деталей, аккуратная пайка и пошаговая проверка. Главные правила: расчёт на бумаге до покупки, мультиметр до подачи питания, никаких пропеллеров при настройке моторов и обязательный failsafe. Перед первым полётом проверьте правила учёта и использования воздушного пространства.